Промышленные роботы в металлообработке применяются для автоматизации загрузки станков с ЧПУ, сварки, перемещения деталей, сборки, контроля качества и других повторяющихся технологических операций.
Роботизация позволяет объединять станки, транспортные системы, измерительное оборудование и средства технического зрения в единый автоматизированный производственный комплекс, сокращая объём ручных операций и обеспечивая стабильную повторяемость производственного цикла.
Компания «Кросслайн рус» подбирает и интегрирует промышленных роботов с учётом технологической задачи, массы и габаритов деталей, требуемой производительности, состава оборудования и условий производственной площадки.
Применение промышленных роботов в металлообработке
Автоматизация станков с ЧПУ
Роботы для станков с ЧПУ применяются прежде всего для автоматической загрузки заготовок и выгрузки обработанных деталей.
Робот-манипулятор может обслуживать токарные, фрезерные, шлифовальные станки и обрабатывающие центры, перемещая детали между накопителем, конвейером, измерительной позицией и рабочей зоной оборудования.
Такая автоматизация сокращает вспомогательное время и позволяет организовать длительную работу станочного комплекса с минимальным участием оператора.

Роботизированная сварка и лазерная обработка
Роботизированные сварочные комплексы применяются для выполнения дуговой, точечной, лазерной и других видов автоматизированной сварки в зависимости от используемого технологического оборудования.
Промышленный робот обеспечивает перемещение сварочного инструмента по заданной траектории, а позиционер позволяет ориентировать изделие относительно рабочей зоны.
Роботы также могут использоваться в составе комплексов лазерной резки и обработки деталей сложной пространственной формы.

Перемещение и сборка деталей
Роботы-манипуляторы применяются для захвата, перемещения, загрузки и разгрузки тяжёлых или неудобных для ручного перемещения деталей.
В автоматизированных производственных линиях роботы также выполняют операции позиционирования и сборки, передавая изделия между технологическими постами и оборудованием.

Автоматизированный контроль качества
Промышленный робот может использоваться для перемещения измерительного датчика, камеры или 3D-сканера относительно контролируемой детали.
Такие роботизированные системы контроля качества применяются для автоматической проверки геометрии, положения элементов и состояния поверхности изделия.
Измерения выполняются специализированными датчиками и измерительными системами, а робот обеспечивает их перемещение по заданной программе.

Обслуживание прессового оборудования
При горячей и холодной штамповке промышленные роботы применяются для автоматической загрузки и выгрузки прессов, перемещения заготовок между операциями и укладки готовых деталей.
Роботизация особенно востребована при работе с тяжёлыми, горячими или быстро перемещаемыми заготовками, где необходимо сократить объём ручных операций.

Зачистка, шлифование и полировка
Промышленные роботы применяются для удаления заусенцев, зачистки кромок, шлифования и полировки металлических деталей.
В зависимости от технологической задачи рабочий инструмент может устанавливаться непосредственно на манипулятор либо робот перемещает деталь относительно стационарного обрабатывающего оборудования.
Роботизированные системы также используются для автоматизированного нанесения лакокрасочных покрытий.

Внутренняя логистика
Для автоматизации перемещения деталей и комплектующих между складом, станками и производственными участками используются мобильные роботизированные системы.
Автономные мобильные роботы AMR могут работать как часть единой системы внутренней логистики, автоматически получая задания на транспортировку материалов между технологическими операциями.

Обслуживание термических и гальванических процессов
Роботизированные манипуляторы и транспортные системы могут применяться для загрузки и выгрузки деталей при термической обработке, а также для перемещения изделий между технологическими позициями линий обработки поверхности.
Такая автоматизация позволяет сократить ручные операции при работе с нагретыми деталями и технологическими средами.

Пример применения промышленных роботов в автоматизированной линии
В проекте линии производства сельскохозяйственных дисков колёс для тракторов предусмотрен выпуск 31 наименования деталей с общей годовой программой 448 290 единиц.
Оборудование рассчитано на работу в трёхсменном режиме при годовом фонде времени 5659 часов и коэффициенте загрузки 0,85.
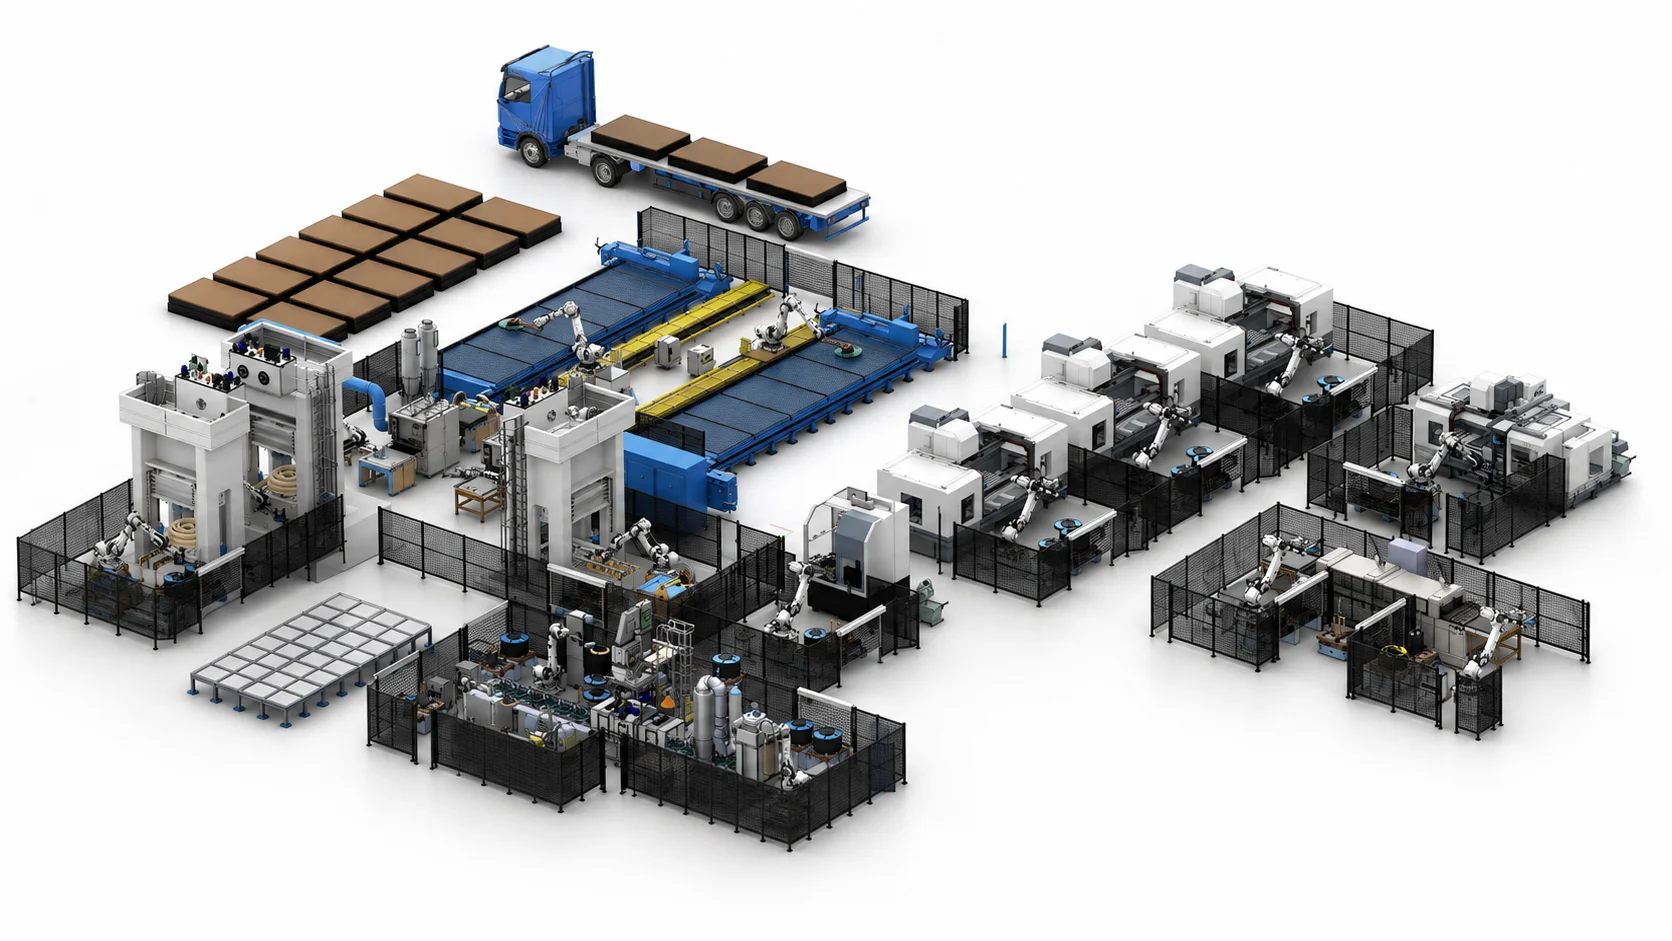
Для реализации проекта подобран комплекс из 53 единиц оборудования, включая 28 роботов.
В составе автоматизированной линии применяются несколько типов роботизированных систем.
Роботы-манипуляторы
Промышленные роботы-манипуляторы выполняют автоматическую загрузку и выгрузку деталей и заготовок, а также перемещают изделия между технологическими позициями.

Роботы дуговой сварки
Сварочные роботы выполняют автоматизированную сварку диска с фланцем по заданной программе.

Двухосевые позиционеры
Двухосевые позиционеры изменяют пространственное положение заготовки во время сварки, обеспечивая требуемую ориентацию изделия относительно сварочного робота.

Автономные мобильные роботы AMR
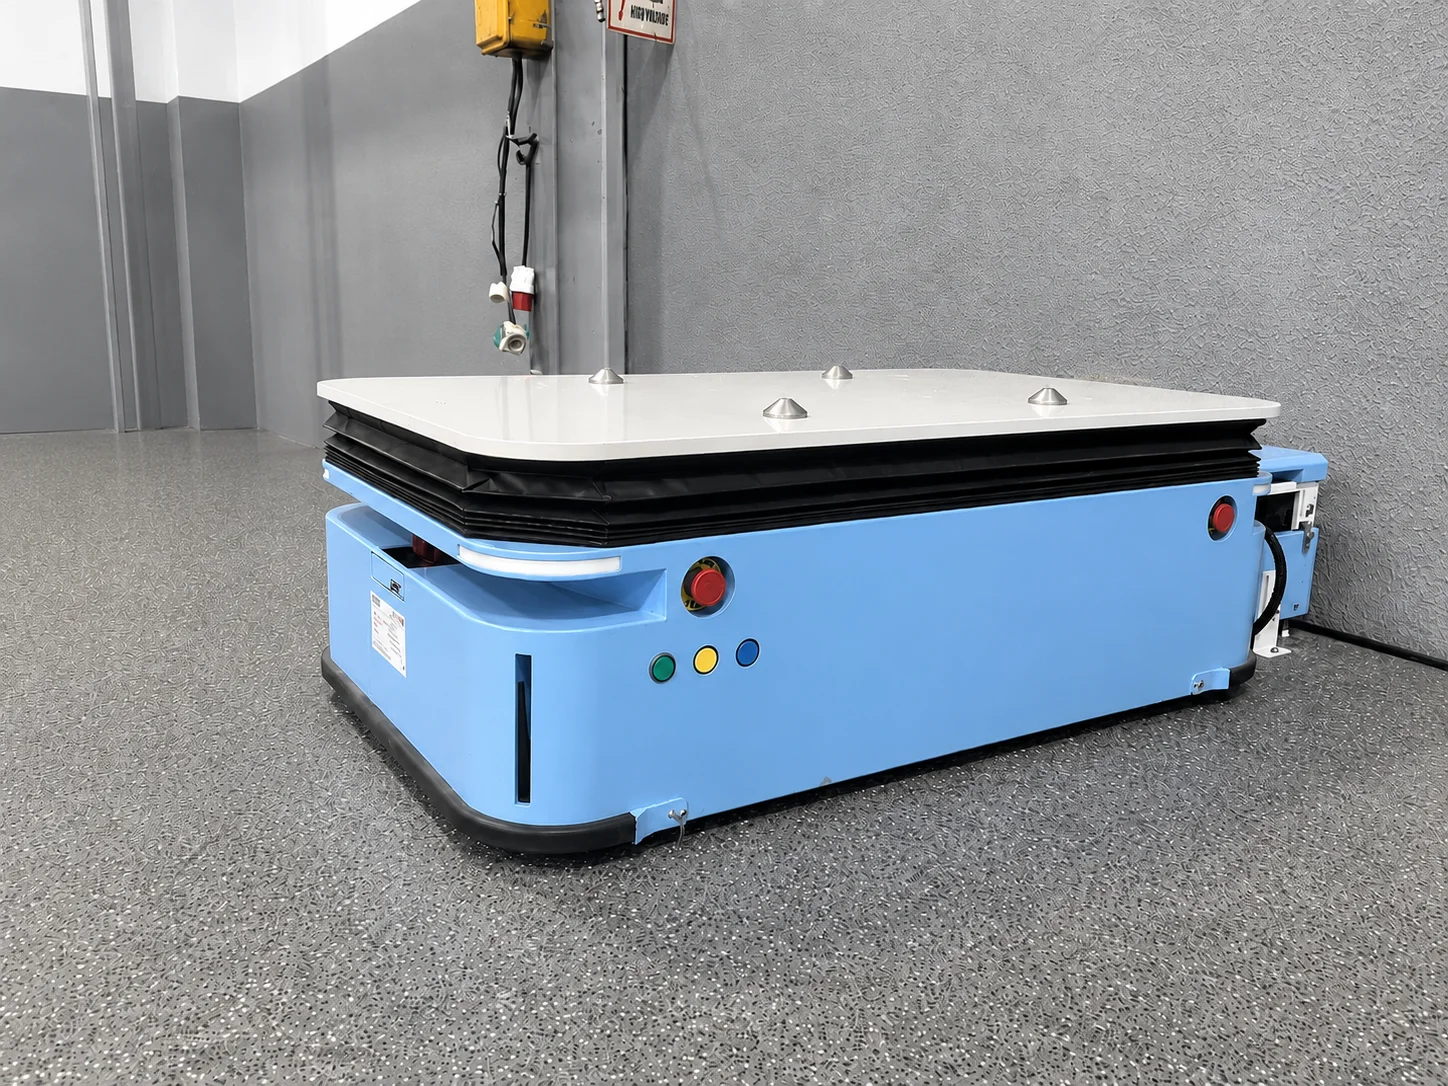
Для автоматизации внутренней логистики применяются самоподъёмные мобильные роботы типа AMR, которые перемещают комплектующие со склада к постам подсборки.
Линейные треки для промышленных роботов
Линейный трек используется как дополнительная ось перемещения промышленного робота и позволяет значительно расширить его рабочую зону.
Трек интегрируется с системой управления роботизированного комплекса, что позволяет синхронизировать линейное перемещение и движения манипулятора.

Интеграция промышленных роботов в производство
Конфигурация роботизированной системы определяется конкретной технологической задачей: типом операции, массой и геометрией детали, требуемым радиусом действия, производительностью и составом обслуживаемого оборудования.
Компания «Кросслайн рус» подбирает и интегрирует промышленных роботов и роботизированные комплексы для металлообрабатывающих предприятий — от автоматической загрузки станков с ЧПУ до сварочных, сборочных и комплексных автоматизированных производственных линий.