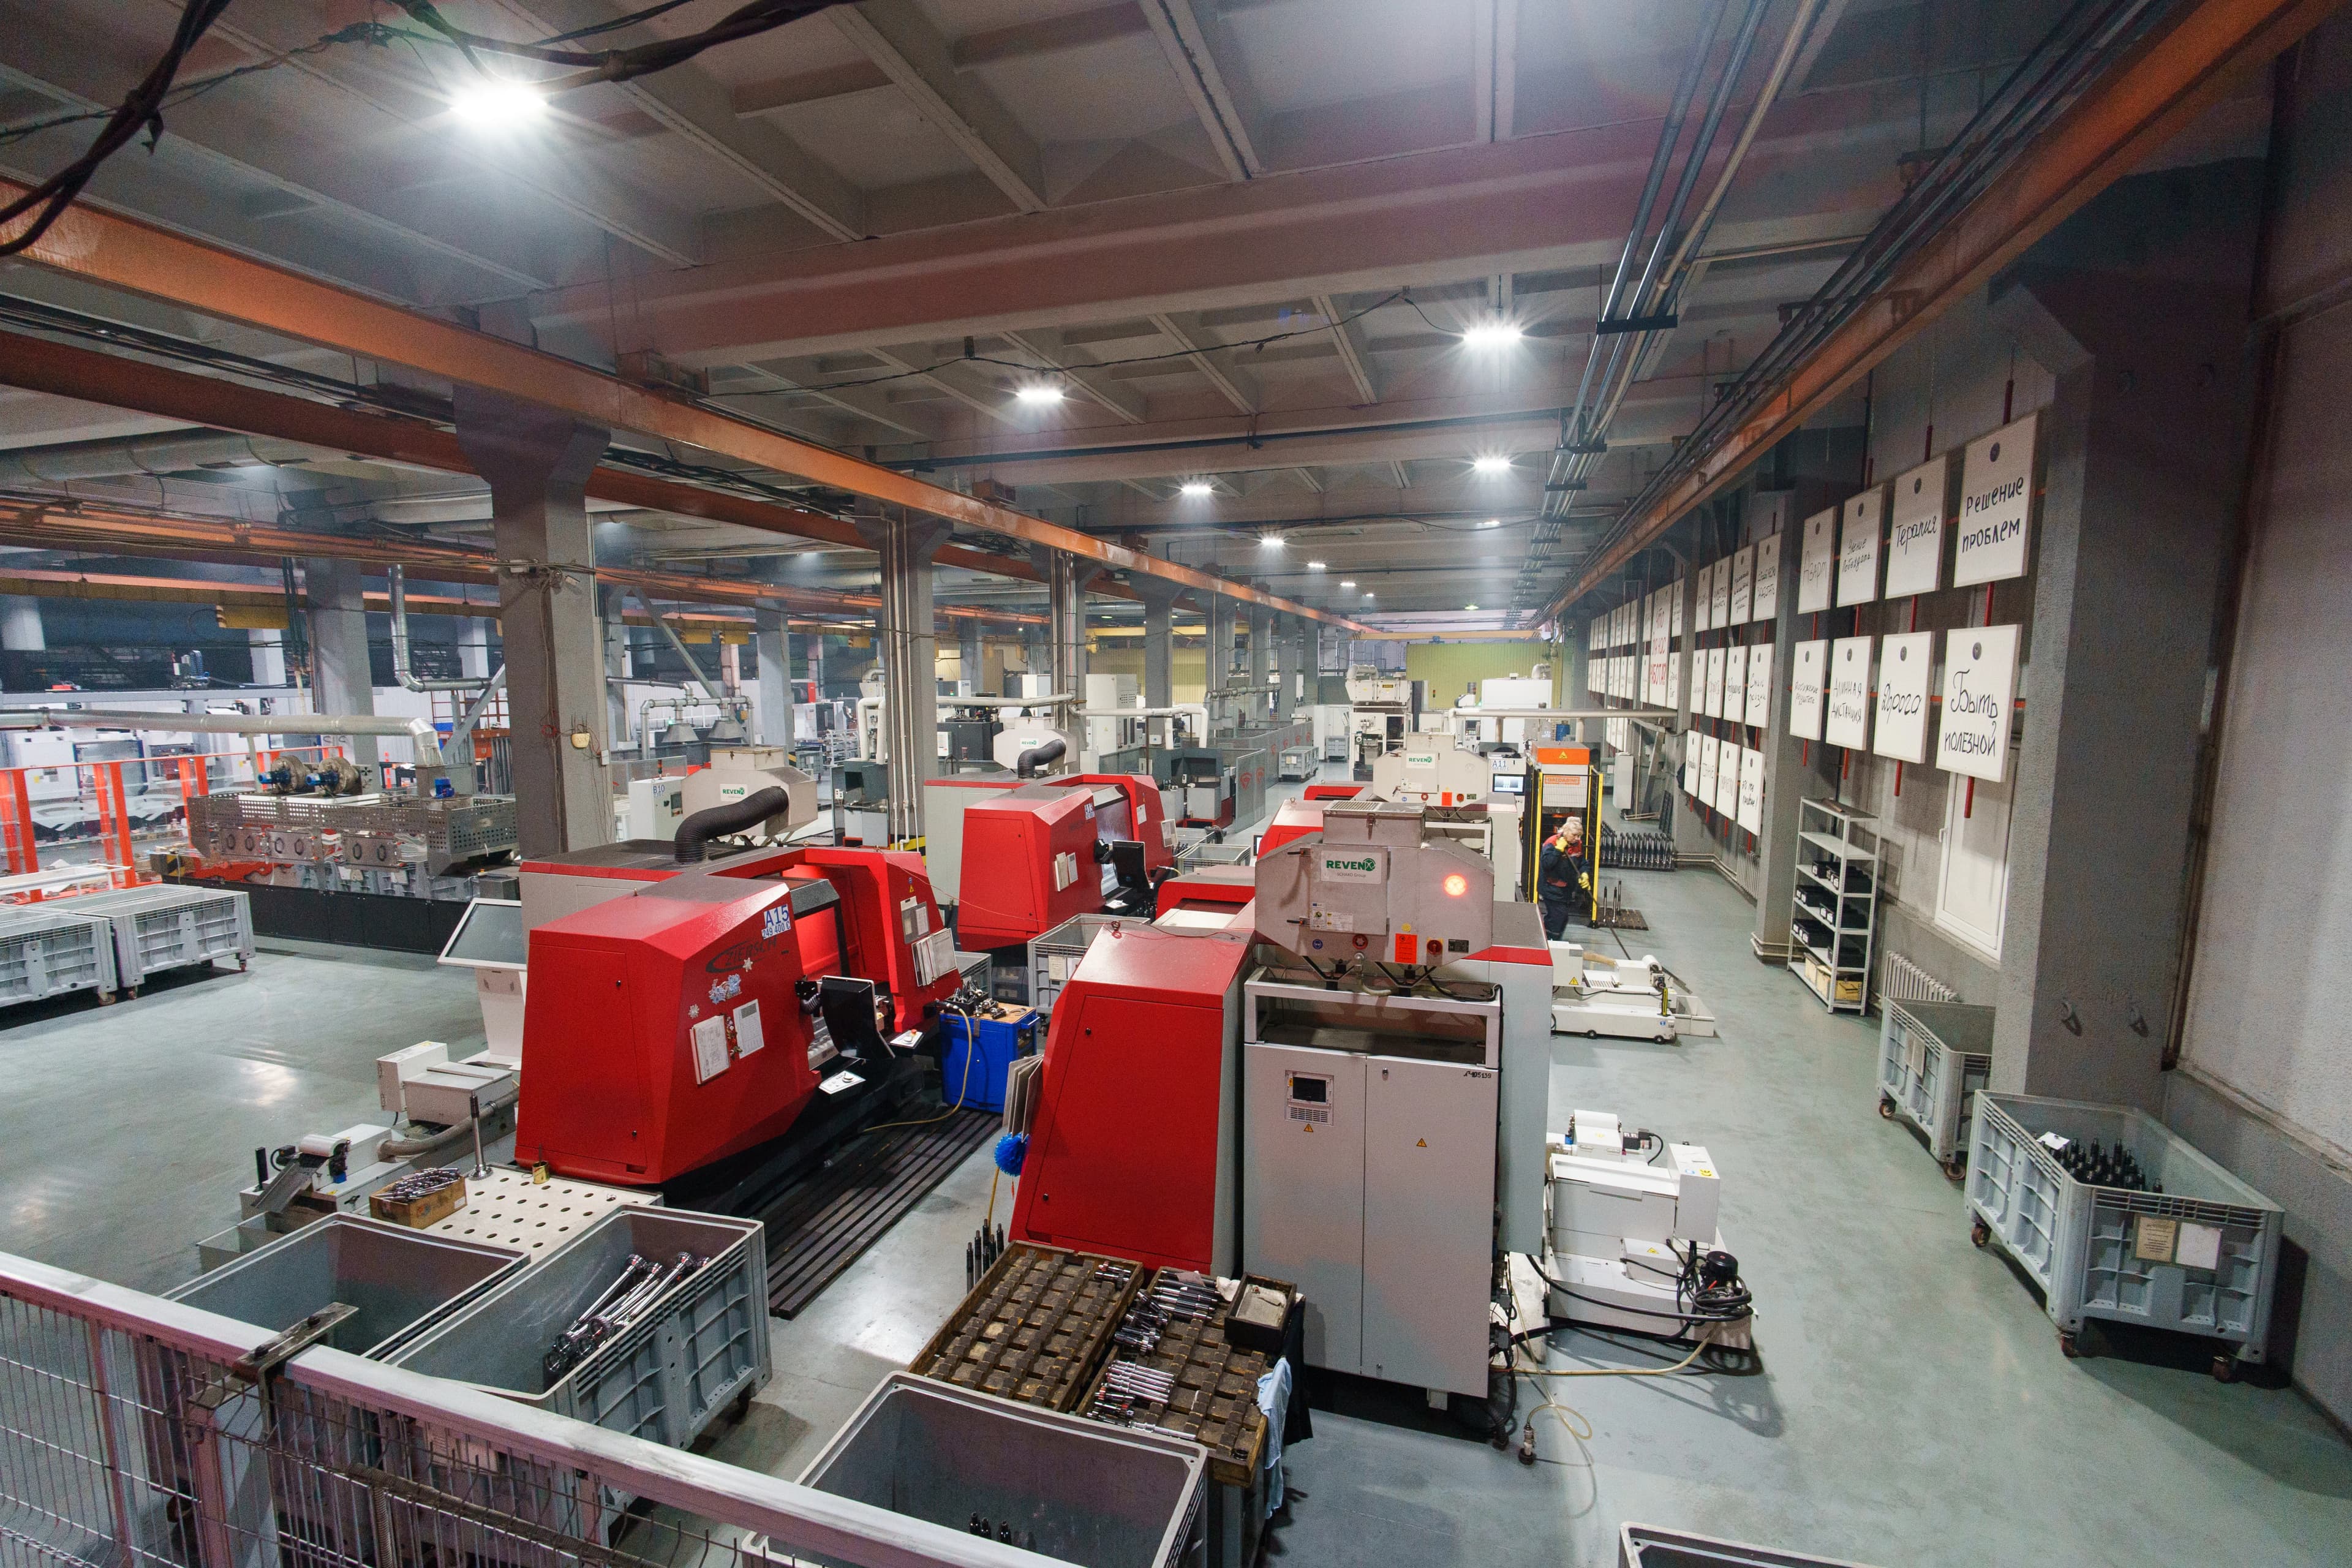
Специалисты «Кросслайн рус» анализируют производственные процессы, транспортные потоки, ограничения площадки и задачи предприятия, чтобы подобрать оптимальную конфигурацию AGV и AMR — автоматизированных и автономных мобильных роботов.
При проектировании учитываются реальные условия эксплуатации, требуемая грузоподъёмность, маршруты движения, взаимодействие с оборудованием и возможности дальнейшего развития производства.
Что такое AGV
AGV (Automated Guided Vehicle) — автоматизированные транспортные средства, перемещающиеся преимущественно по заранее заданным маршрутам. Для навигации могут использоваться магнитные ленты, индуктивные провода, маяки, отражатели или визуальные метки.
AGV-системы хорошо подходят для производств со стабильными технологическими процессами и повторяющимися транспортными маршрутами — например, для автомобильных заводов, сборочных производств и крупных промышленных предприятий.
Что такое AMR
AMR (Autonomous Mobile Robot) — автономный мобильный робот, способный самостоятельно ориентироваться в производственном или складском пространстве. Для навигации AMR используют лидары, камеры, датчики и технологии картографирования SLAM, благодаря чему могут определять своё положение и динамически перестраивать маршрут.
AMR способны обнаруживать препятствия, корректировать траекторию движения и адаптироваться к изменению обстановки. Благодаря этому автономные мобильные роботы особенно эффективны на складах, в распределительных центрах и на производствах, где маршруты и задачи регулярно меняются.
AMR vs AGV: ключевые отличия
| AGV | AMR | |
|---|---|---|
| Гибкость маршрутов | Двигается по фиксированной траектории. | Адаптируется в реальном времени. |
| Инфраструктура | AGV требуют установки проводов или лент. | Работает без дополнительных разметок. |
| Безопасность | Может останавливаться, но не всегда способен обойти препятствие. | Обнаруживает препятствия, может объезжать, корректировать путь, уменьшать скорость. |
| Скорость внедрения | Дольше: нужно подготовить инфраструктуру, маршруты, надежность. | Короткие сроки развёртывания, особенно в уже существующих производственных помещениях. |
| Стоимость | Дешевле в простых проектах. | Выгоднее при частых изменениях процессов. |
Пример реализации линии сборки ДВС с применением мобильных роботов
По условиям проекта линия должна обеспечивать полный производственный цикл: от получения комплектующих до сборки двигателя, испытаний, окраски, консервации и упаковки готовой продукции. Проектная производительность — до 400 двигателей в год.
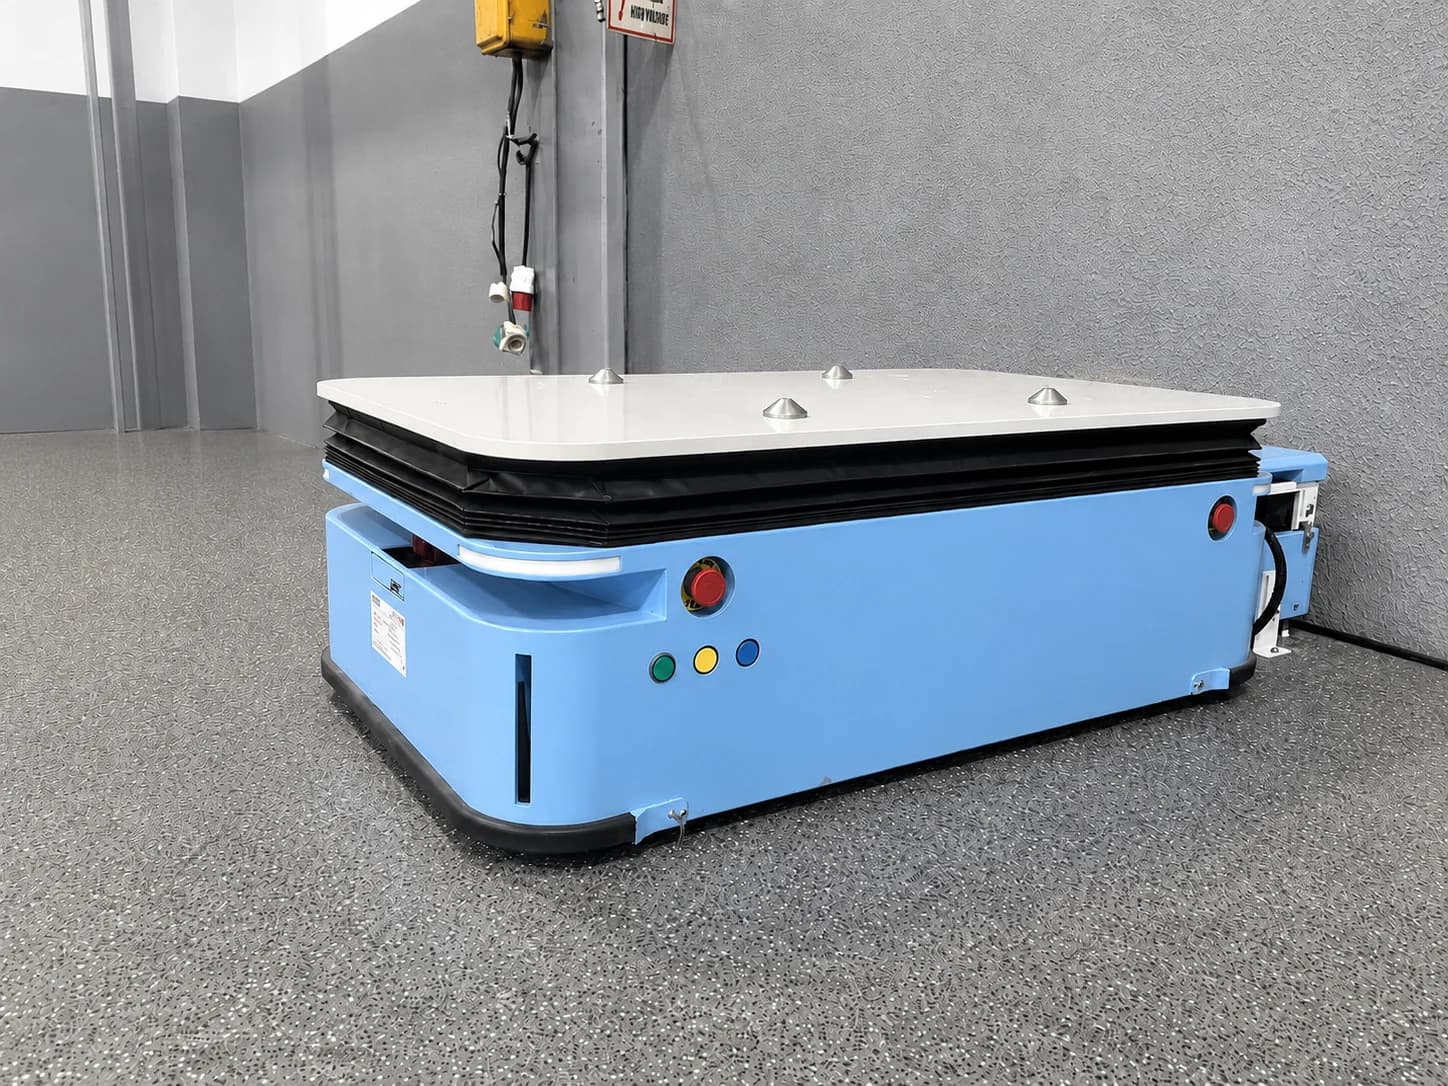
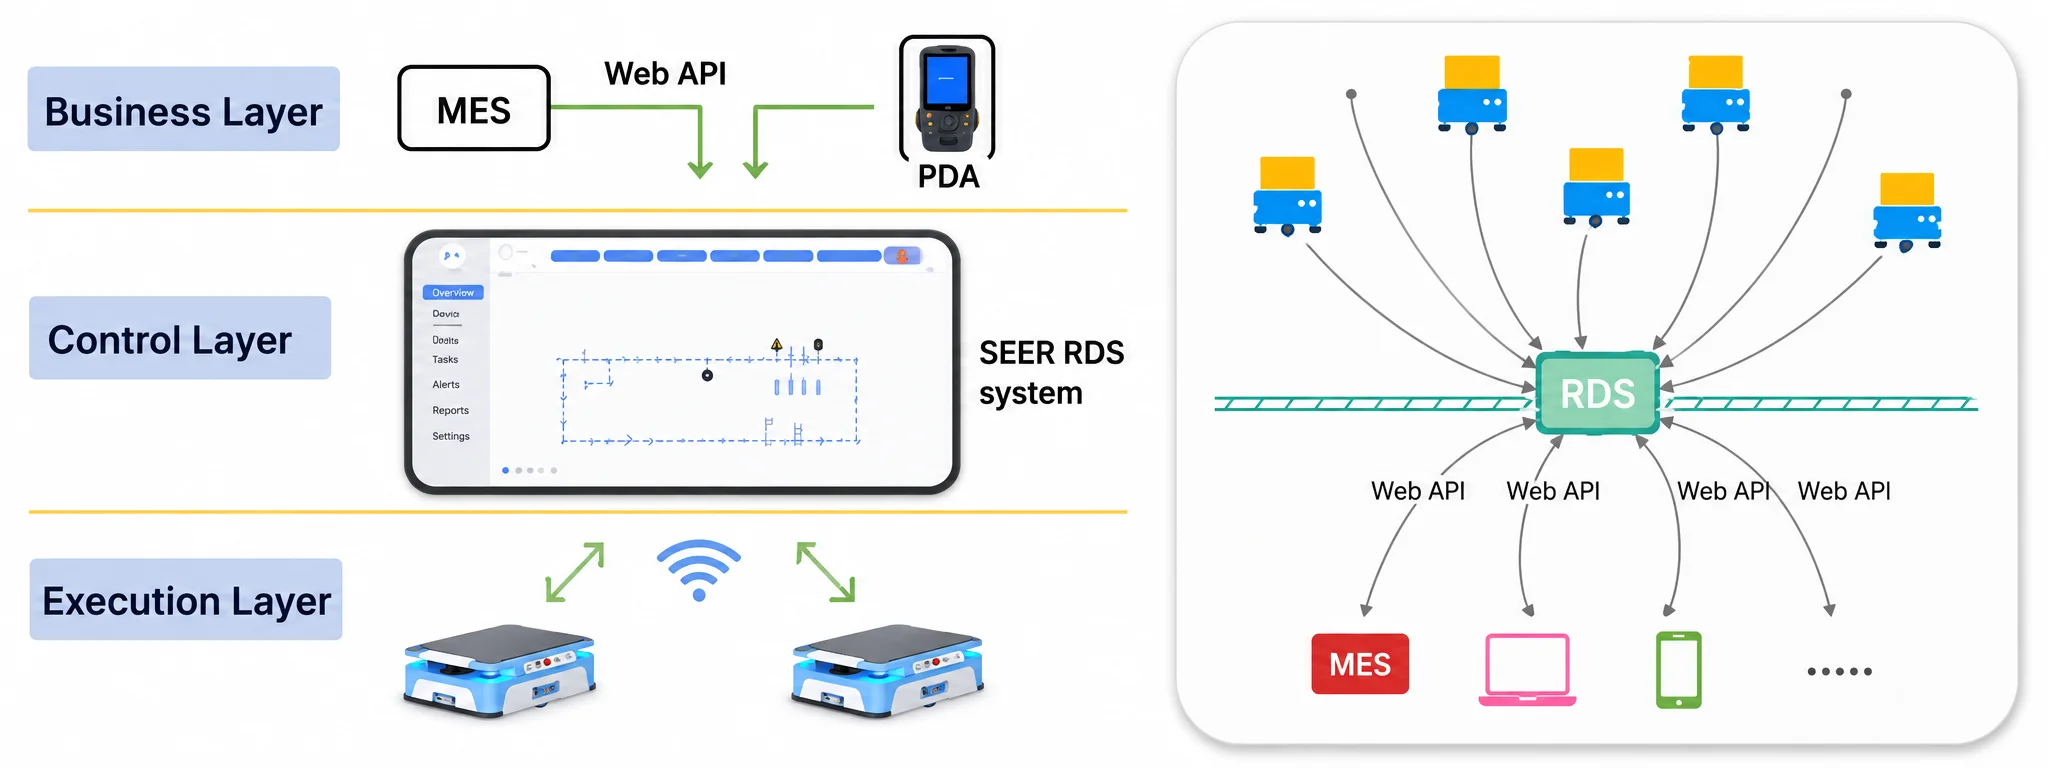
Для автоматизации внутренней логистики применены самоподъёмные мобильные роботы SEER AMB-J типа AMR, работающие под управлением системы RDS (Remote Dispatching System). Роботы обеспечивают автоматическое перемещение комплектующих со склада к постам сборки и подсборки.
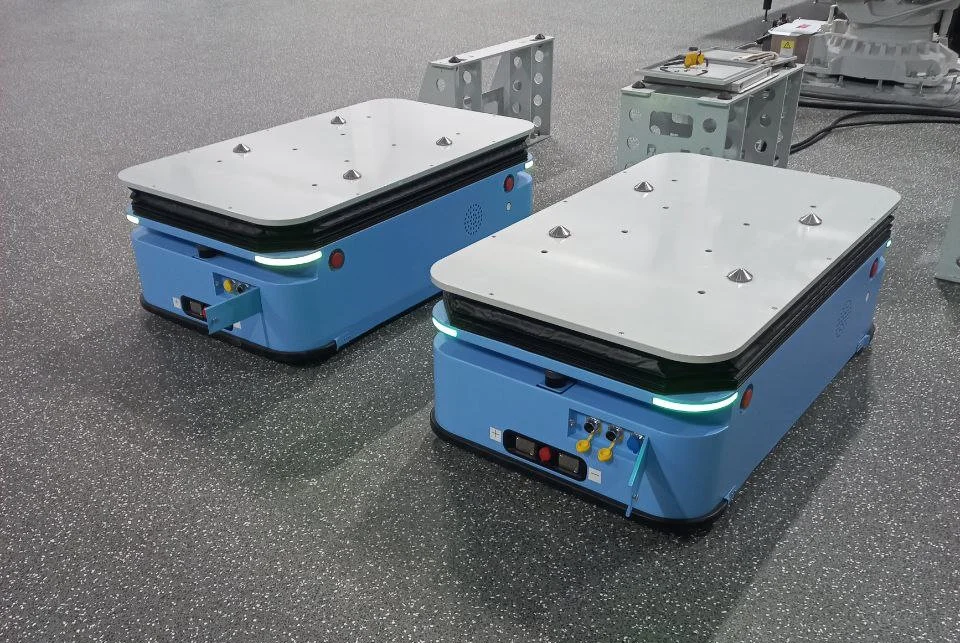
Мобильные роботы SEER AMB-J
Самоподъёмные AMR SEER AMB-J оснащены основным контроллером серии SRC и выполнены на сверхнизком шасси, позволяющем заезжать под транспортные модули и автоматически поднимать их для дальнейшего перемещения.
Основные характеристики:
грузоподъёмность — до 1000 кг;
точность позиционирования — ±5 мм;
лазерная SLAM-навигация;
обнаружение и объезд препятствий с использованием лазерных датчиков и 3D-камер;
управление и обмен данными по Wi-Fi.
Автоматизация транспортных операций
Автоматизированные транспортные тележки получают задания на перемещение комплектующих из складской зоны к постам основной сборки и подсборки.
Формирование транспортных заданий и регистрация перемещения комплектующих выполняются автоматически в системе оперативного управления производством. Это позволяет интегрировать AMR в единый цифровой контур производственной логистики и контролировать движение материальных потоков.
Универсальный транспортный модуль
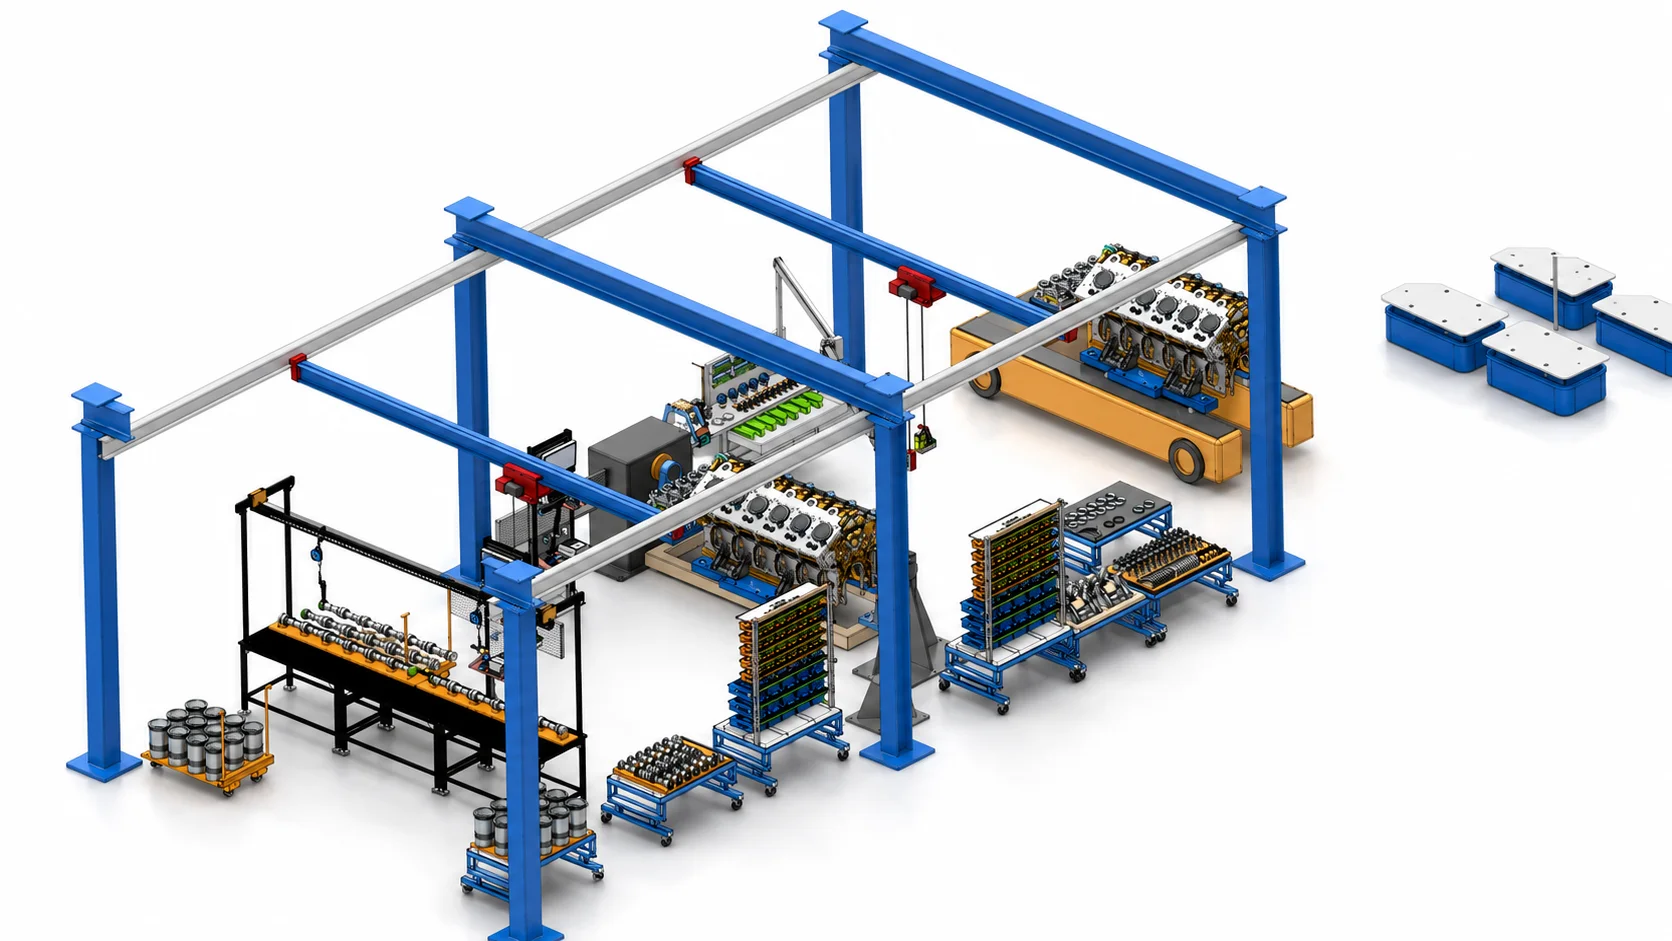
Для работы мобильных роботов разработан универсальный транспортный модуль, предназначенный для перемещения ложементов с агрегатами, контейнеров с метизами и резинотехническими изделиями (РТИ).
Модуль выполнен в виде сварной П-образной рамы с самоориентирующимися колёсами повышенной грузоподъёмности. Конструкция предусматривает:
коридор для заезда автоматизированной тележки;
ответные гнёзда для базирующих пальцев подъёмной площадки AMR;
боковые проёмы для стыковки с подъёмными платформами постов основной сборки.
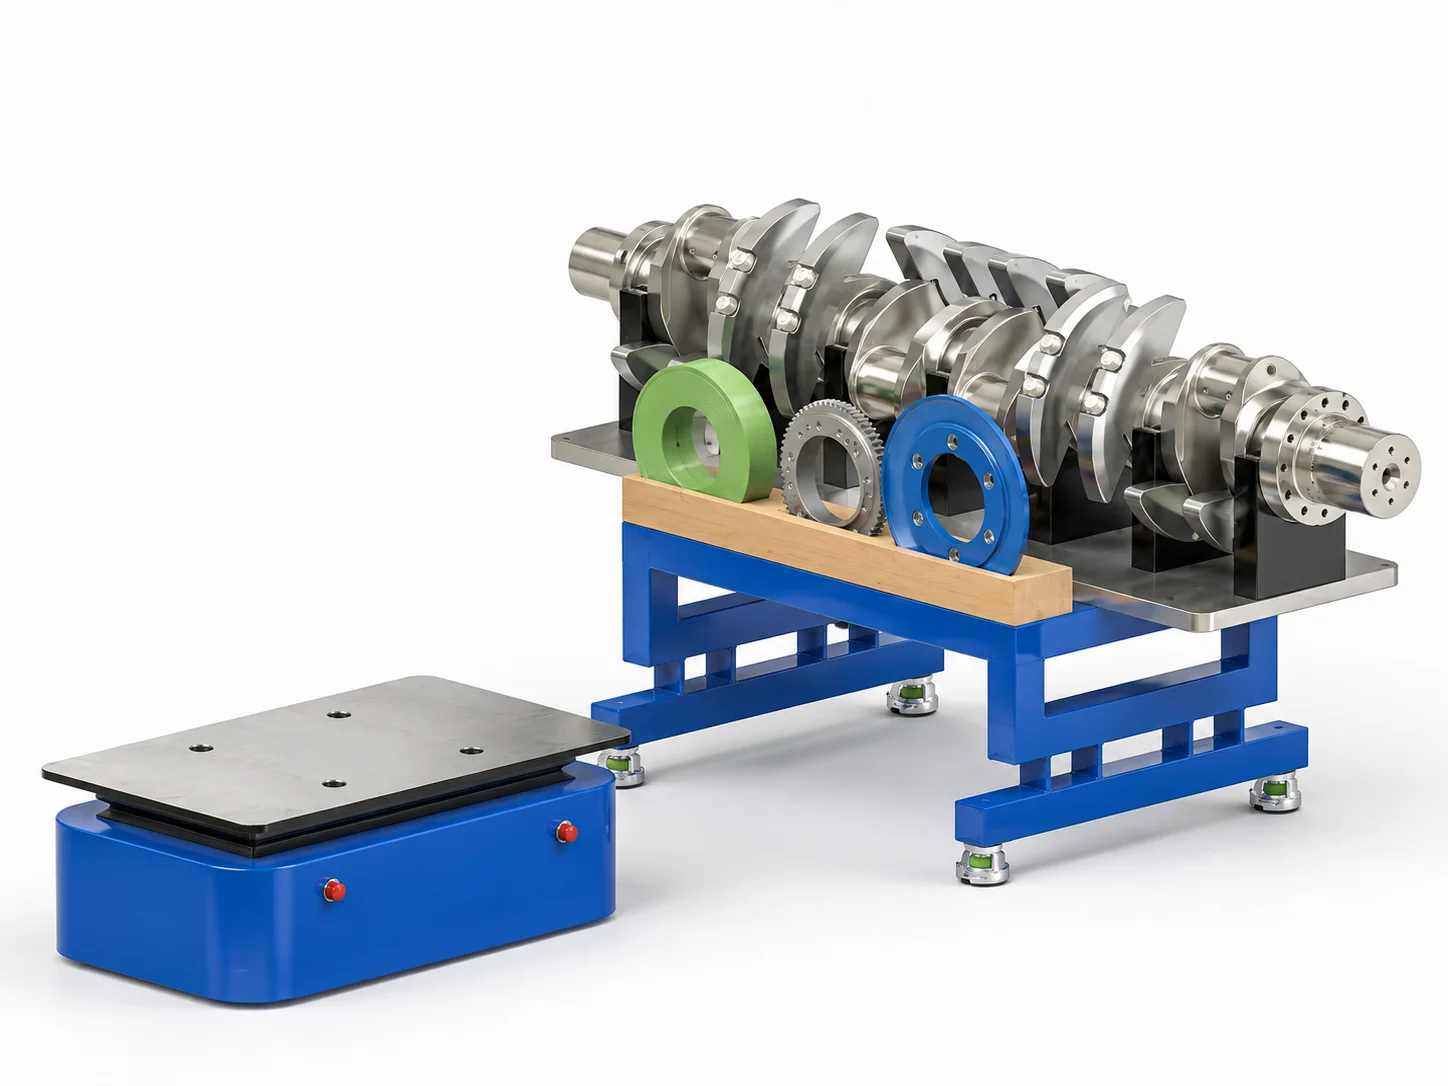
Такое решение позволяет использовать автономные мобильные роботы AMR как часть единой автоматизированной системы транспортировки комплектующих между складом, постами подсборки и основной сборочной линией.